【本文要点】
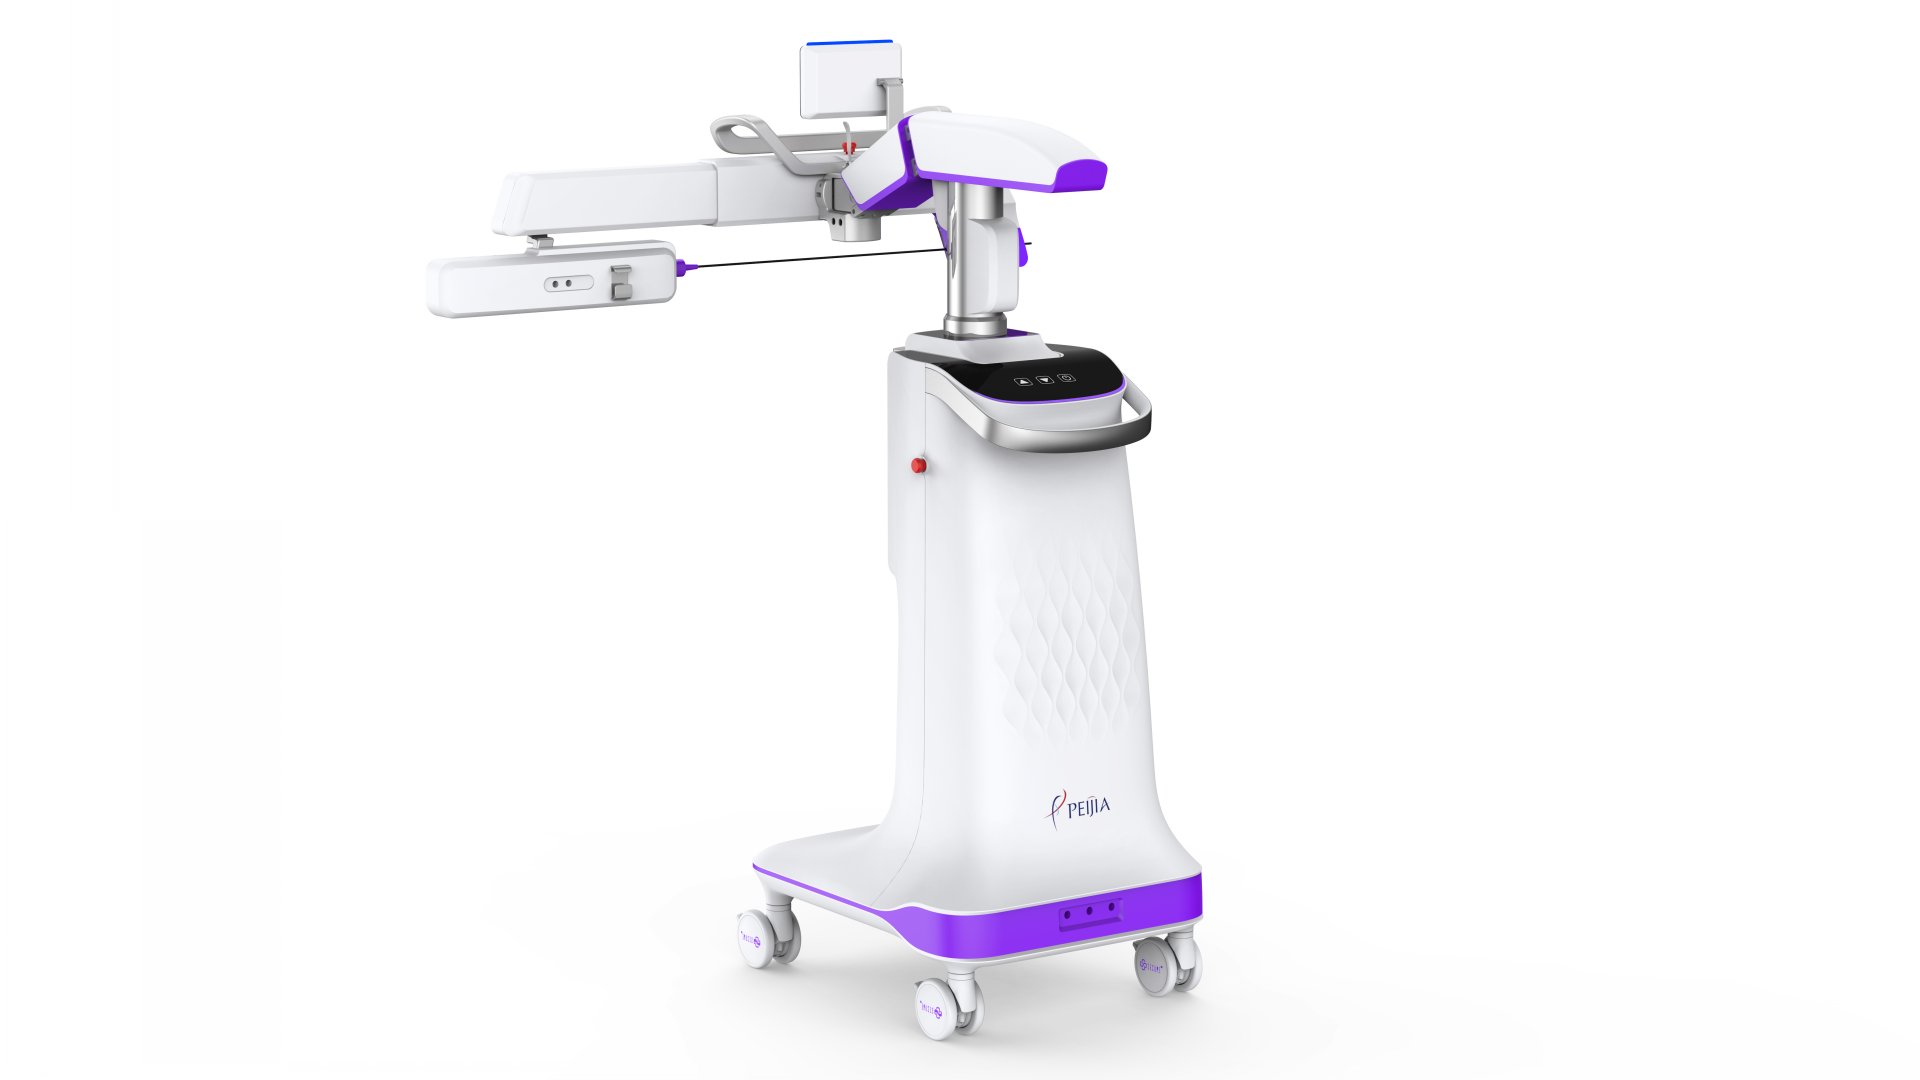
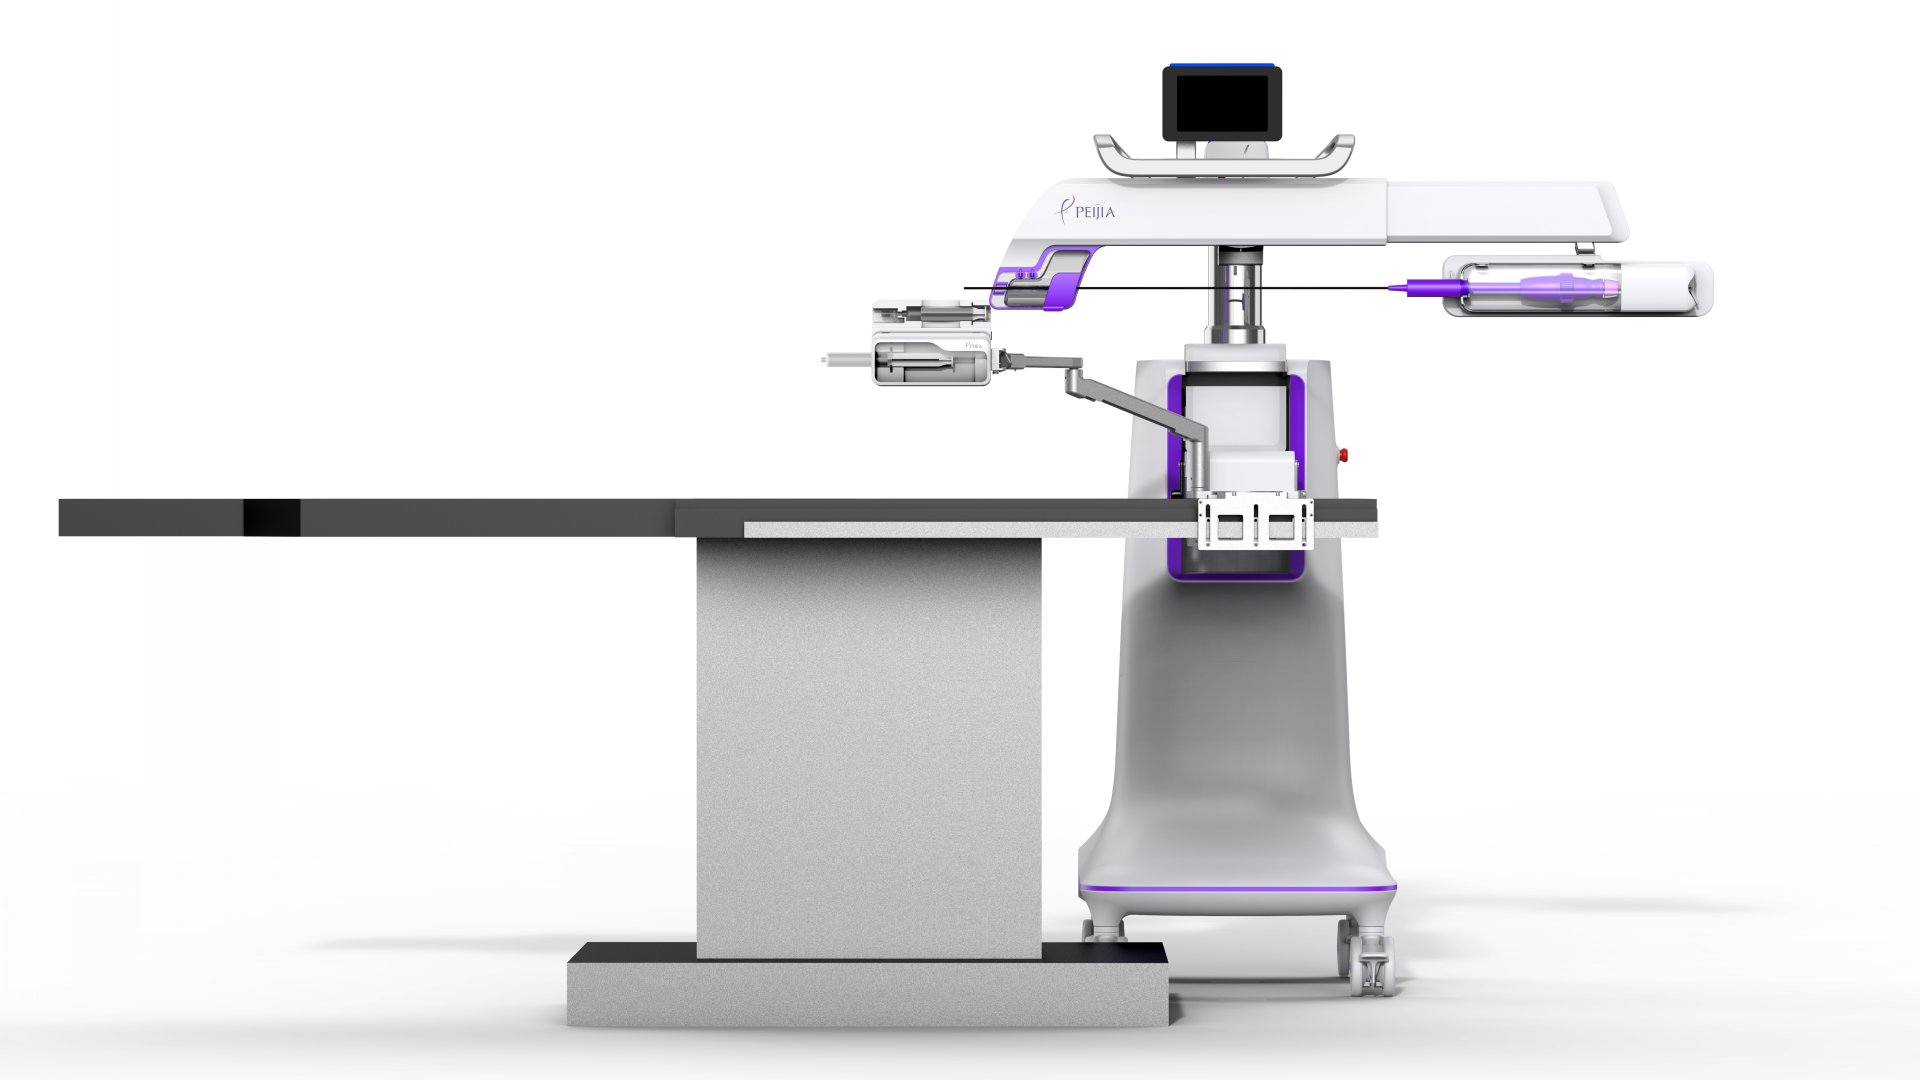
血管介入手术机器人工作在导管床旁的穿刺入路点,其形态首先由导管室的空间条件决定:C 臂的旋转包络、手术床的升降与倾斜行程、铅屏与麻醉机的位置、术者与助手的站位,共同划定了设备可占用的区域。
腔镜手术机器人可以占据手术室的一整角,因为它服务的是一块相对固定的操作区域。血管介入不一样——它工作的位置是导管床旁的入路点,股动脉或桡动脉,一个直径不到一厘米的穿刺口。而这个位置周围,已经站着人、摆着设备。
C 臂要在头位和侧位之间反复旋转,手术床要升降、要倾斜,铅屏要跟着术者的站位移动,麻醉机在头端,护士在床尾递送耗材。留给机器人的空间,往往是一条很窄的、会随手术进程变化的通道。
所以
血管介入手术机器人设计的[敏感词]步,不是定造型,而是先画清楚三张图:
运动包络图(各轴伸展到极限时占多大空间)、
站位图(术者、助手、技师各自站在哪、看向哪)、
无菌边界图(哪里是洁净区、哪里是污染区、耗材从哪进)。
石头智慧工业设计在这个项目里把这三张图作为形态推演的前置条件——先确认"它不能挡谁、不能碰什么",再决定底座做多宽、悬臂做多长、屏幕放多高。整机形态是这三张图交出来的答案,不是先有造型再去找理由。
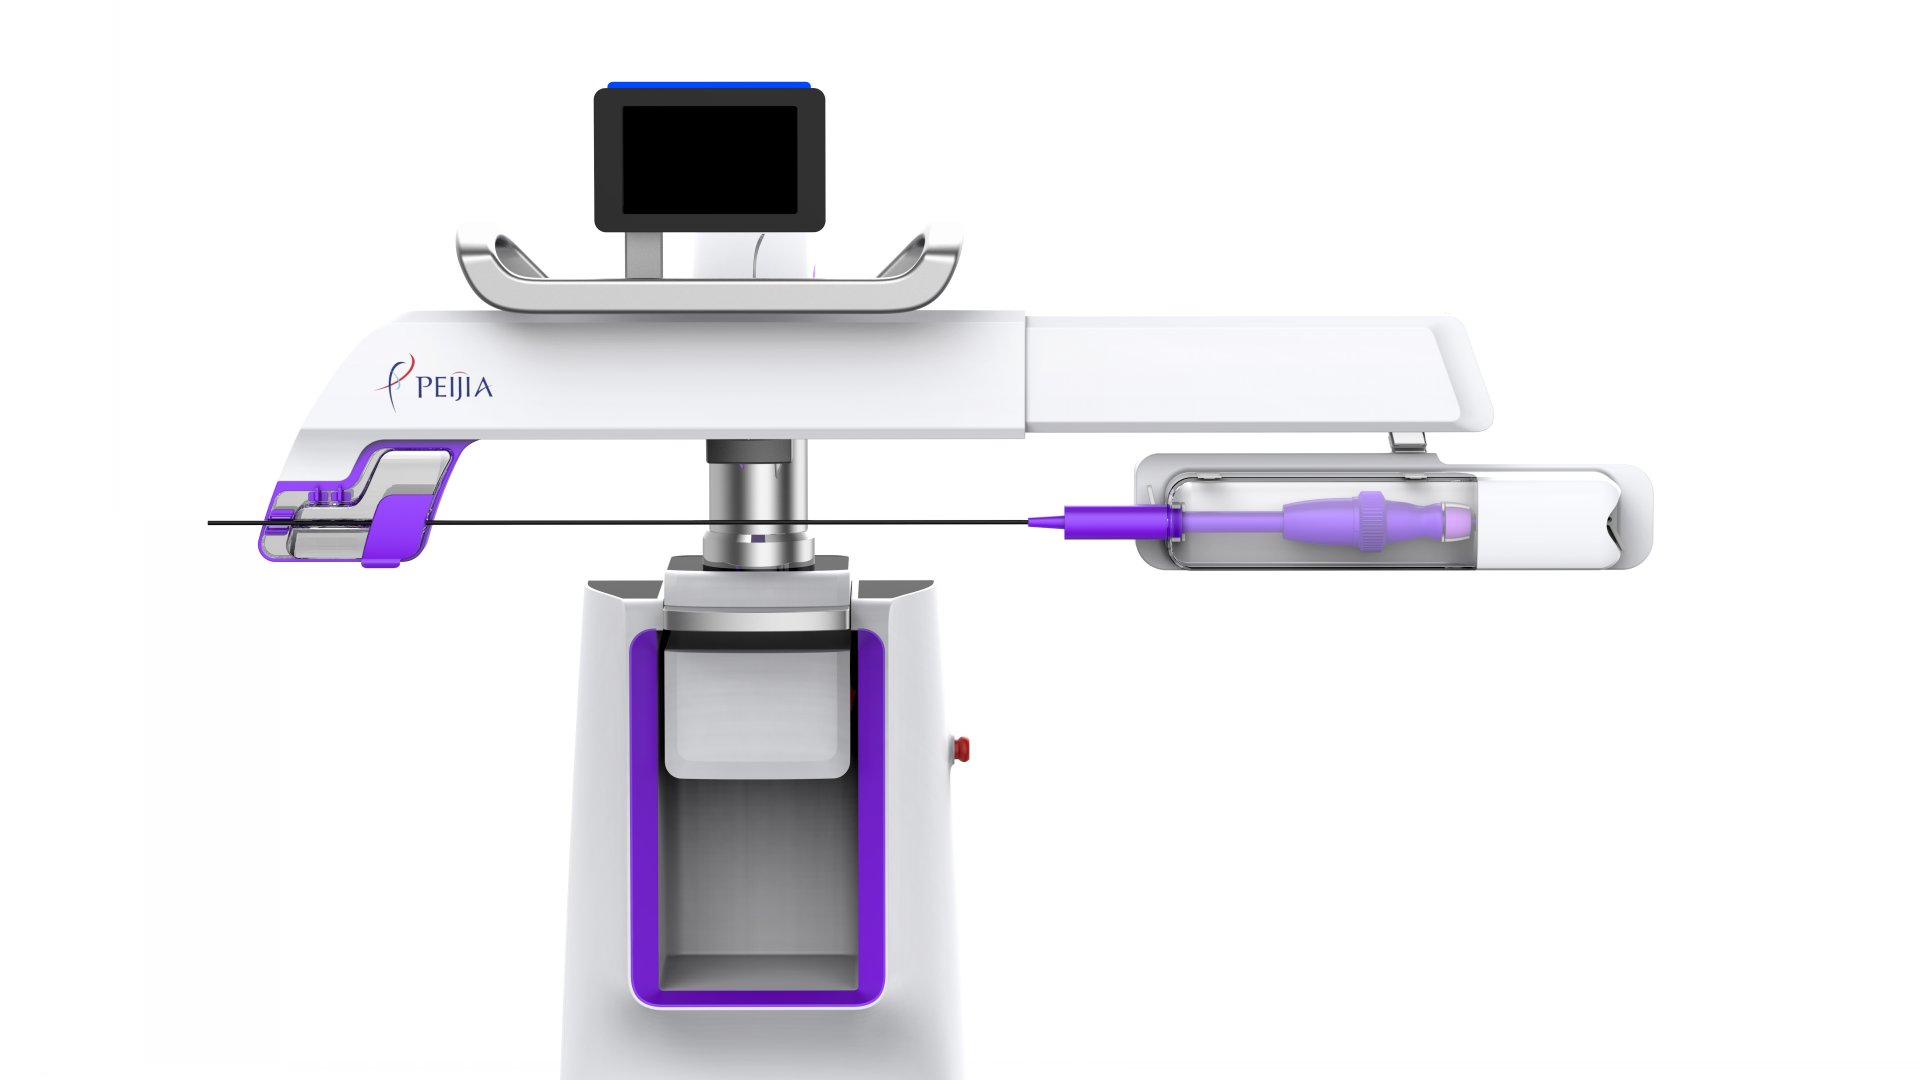
这一层设计的三条约束都可以用空间与力学条件描述:整机运动包络不得与 C 臂旋转范围、手术床升降行程、铅屏位置发生干涉;操作面必须落在术者站姿的伸手可及范围内;移动式整机在斜面停放与水平推力条件下不得倾覆。 它们直接决定底座宽度、悬臂长度与屏幕高度的取值区间,造型是在此之后才被讨论的问题。
① 硬约束
导管室的物理条件几乎是刚性的:底座必须塞得进床沿与墙之间的通道,悬臂伸展后不能与 C 臂的旋转包络相交,设备在术中被需要移动时必须能由一个人单手推动、松手即停。这三条互相拉扯——底座越宽越稳,但越难塞;悬臂越长覆盖越广,但重心越偏。
② 设计解
整机采用窄体落地式移动平台,底座前后收窄、四角配刹车间隙,重心压在立柱正下方,让悬臂在单侧全展时仍有足够的抗倾覆余量。立柱做成前倾的收腰形态,视觉重心下沉,同时把"C 臂可以从这一侧过来"这件事写进造型——立柱背面没有凸出件,线缆与接口全部内收。
悬臂采用多轴串联:竖直升降、水平回转、末端俯仰,三个轴共同把递送模块送到穿刺点上方。悬臂上保留一段不锈钢 U 型把手,位置在医生站立时的自然握高处,作用是让"手动微调位置"这件事不需要弯腰或绕到机器另一侧。这一处结构在渲染图里不起眼,但它是整机交互频繁的接触点之一:每次手术开始前都要把末端对到入路点。把手位置每偏离自然握高十厘米,术者完成一次定位就多出一个转身动作——这类差异在图纸上看不出来,在术者身上是可测的。
界面分两层:顶部一块小尺寸触控屏负责参数与状态,立柱正面一块紫色边框的内凹开口承担耗材与接口的收纳,屏幕与开口都不放在悬臂运动路径上——这是为了避免术中调整姿态时,操作面被自己挡掉。整机配色用白色主体加紫色功能色,紫色只出现在三个位置:递送模块、内凹开口边框、底座腰线。颜色在这里是功能标注,不是装饰:看到紫色就知道那里是"要碰的地方" 。
③ 验证方式
在导管室实测布局下做运动包络干涉检查——悬臂各轴极限位置与 C 臂、手术床、铅屏的间隙逐一核对;底座通道通过性用模拟床沿间距验证;推动与制动测试按 IEC 60601-1 对移动式设备的机械稳定性要求执行,包括斜面停放与水平推力条件下不倾覆。把手与屏幕的可达性用站立姿态下的人体测量数据校核,并在真实术者身上做定位动作的路径记录。
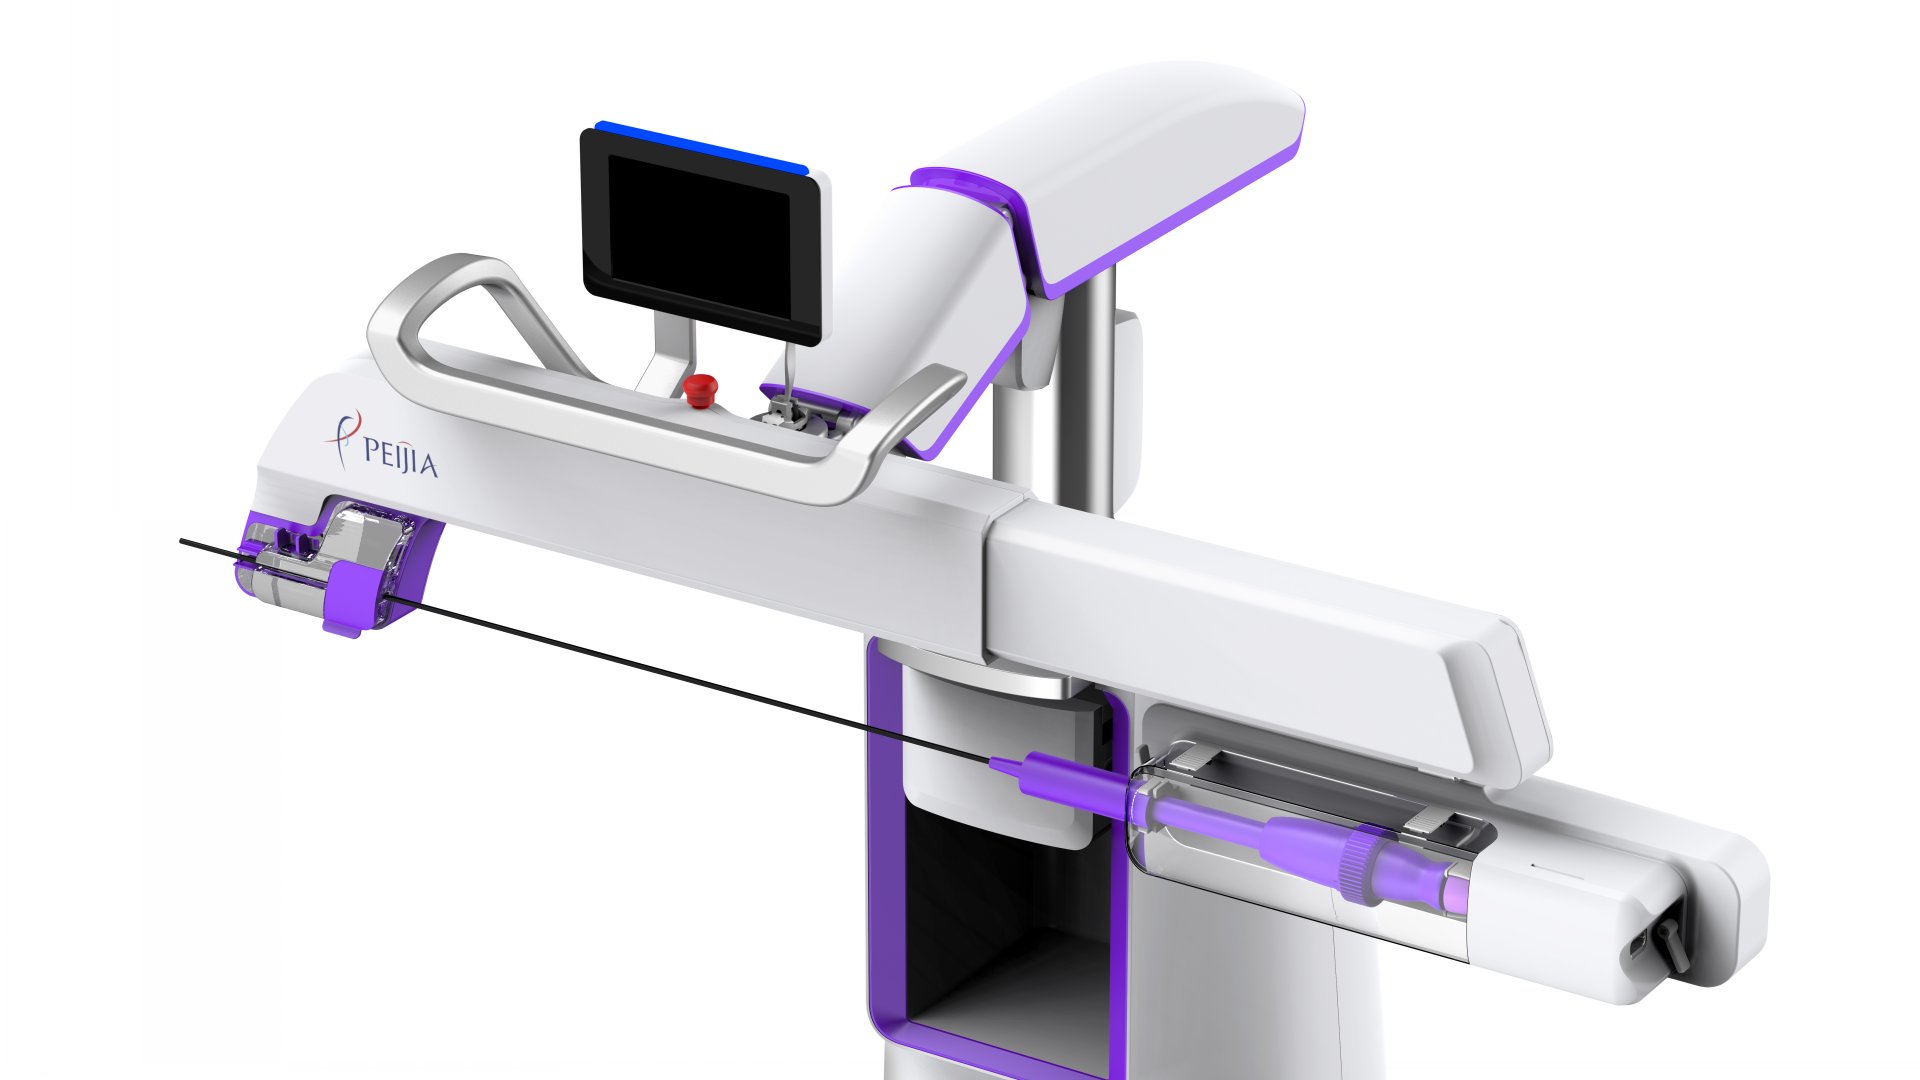
耗材装载本质上是一个被时间与无菌条件双重约束的操作设计问题:它必须在铺单后的无菌区内完成,操作者是戴双层手套的助手,可用时间以秒计,且不允许出现装反或夹错规格。 所以结构目标不是"能夹住",而是"每次装入后的夹持状态一致、装错在物理上无法完成"。
① 硬约束
血管介入的耗材是导丝、导管、球囊、支架,全部一次性无菌。机器人本体不能进无菌区,只能靠无菌罩隔离;末端递送模块要么做成一次性卡匣,要么做成可灭菌重复件。无论哪种,装载动作都必须在铺单完成后、在无菌区内完成,操作者是戴双层手套的助手,且这个过程占用的是手术时间。
更硬的约束来自防错:导丝和导管直径不同、硬度不同,夹持机构如果装错方向或夹错规格,轻则打滑重则损伤耗材。而在术中需要更换器械时,装载必须在几十秒内完成,不能出现"拆到一半发现装反"的情况。
② 设计解
末端做成可整体快换的递送模块,机械接口、电气接口、耗材通道三者同向同轴——一个方向推进去,三个连接同时到位。这样设计的直接结果是装载动作只有"对准—推入—锁止"三步,没有第二步的旋转,也没有需要盲操作的侧向插接。
夹持机构采用滚轮对夹的形式,滚轮表面做纹理处理以提高摩擦一致性,夹持间隙由结构限位而非弹簧压力决定——限位的意义在于同一规格的耗材每次装入后,夹持状态是可复现的,不随操作者手感变化。
防错靠两处:一是模块上的非对称键位,装反了物理上进不去;二是到位反馈,机械卡止配合模块上的状态指示,让助手在不看屏幕的情况下也能确认"装好了"。这一处我们特意没有做成纯软件提示——无菌区内视线都集中在穿刺点,没人会为了确认装载去看一眼屏幕。这类判断很难在图纸上推出来,石头智慧工业设计在医疗设备结构项目里的做法是先出几版装载机构手板,让真实操作者戴着手套反复装,看哪一版的动作少、错得少,再回头定结构。
③ 验证方式
用戴双层无菌手套的助手做装载计时与错装率统计,判据不是"能不能装上",而是
连续装载若干次后,单次装载的动作步数与耗时是否稳定在同一区间,以及装反的情况下是否百分之百被机械结构拦住。滚轮夹持做连续递送循环后的打滑与耗材表面压痕检查,判据是压痕不随循环次数呈单调加重趋势。结构方案同步参考 GB 9706.1 系列对机械安全与稳定性的要求、IEC 62366-1 可用性工程对装载与状态识别的要求,以及一次性无菌器械 EO 灭菌对材料耐温与耐湿的约束。
这一层有两个可被明确描述的设计目标:一是任何异常发生时,术者能用单手、在无菌条件下、不经过软件菜单完成手动接管;二是整机表面在每日多台手术的消毒擦拭下,不产生积液死角与标识失效。 它们约束的是脱离机构的形式与分模线的走向,而不是软件的报警逻辑。
① 硬约束
介入手术中不能接受的是"机器占着手"。患者移动、体位变化、耗材卡滞、系统报警——任何一种情况出现,术者都需要立刻恢复手动操作,而且是单手、在无菌条件下、不需要先去找按钮。另一条约束来自使用频次:导管室一天多台手术,设备每天要擦拭、要消毒、要挪位,表面任何一处缝隙都会变成清洁死角。
② 设计解
快速脱离做成纯机械动作:末端模块上有一处明确的脱开结构,一按即释放夹持,不需要进入菜单、不需要确认弹窗。急停按钮布置在两个位置——立柱侧面和悬臂上,都是术者站位伸手可及处,且用红色与周围白色形成强对比。这里的逻辑是:安全装置的位置,应该按"慌的那个瞬间人站在哪"来确定,而不是按对称美学来确定。
表面处理按导管室的清洁方式反推:白色主体大面积无分模线外露,接缝走向避开水平积液面,内凹开口做成大圆角、可整体擦拭,底座与立柱交界处不留横向缝隙。清洁这件事,石头智慧工业设计习惯放在结构评审的[敏感词]轮就过一遍——不是等造型定完再补防水,而是让每一条分模线的走向在画的时候就已经避开积液面。底座底部的菱形浮雕是造型语言,同时也避开了与地面的整面贴合,便于设备被推起时清理。
③ 验证方式
脱离动作做可用性测试,判据是
在模拟紧急情境下,术者从发现异常到完成手动接管的时间,是否不随操作者经验差异而出现明显分散——分散度大说明这个动作依赖熟练度,需要改结构而不是改说明。急停可达性按站位姿态验证,戴手套条件下不做误触率统计则不算完成。清洁耐受按医院实际使用的消毒剂做擦拭循环,检查表面失光、开裂与标识磨损;防护等级按 IEC 60529 的 IP 要求与 IEC 60601-1-8 的报警视觉信号要求一并核对。
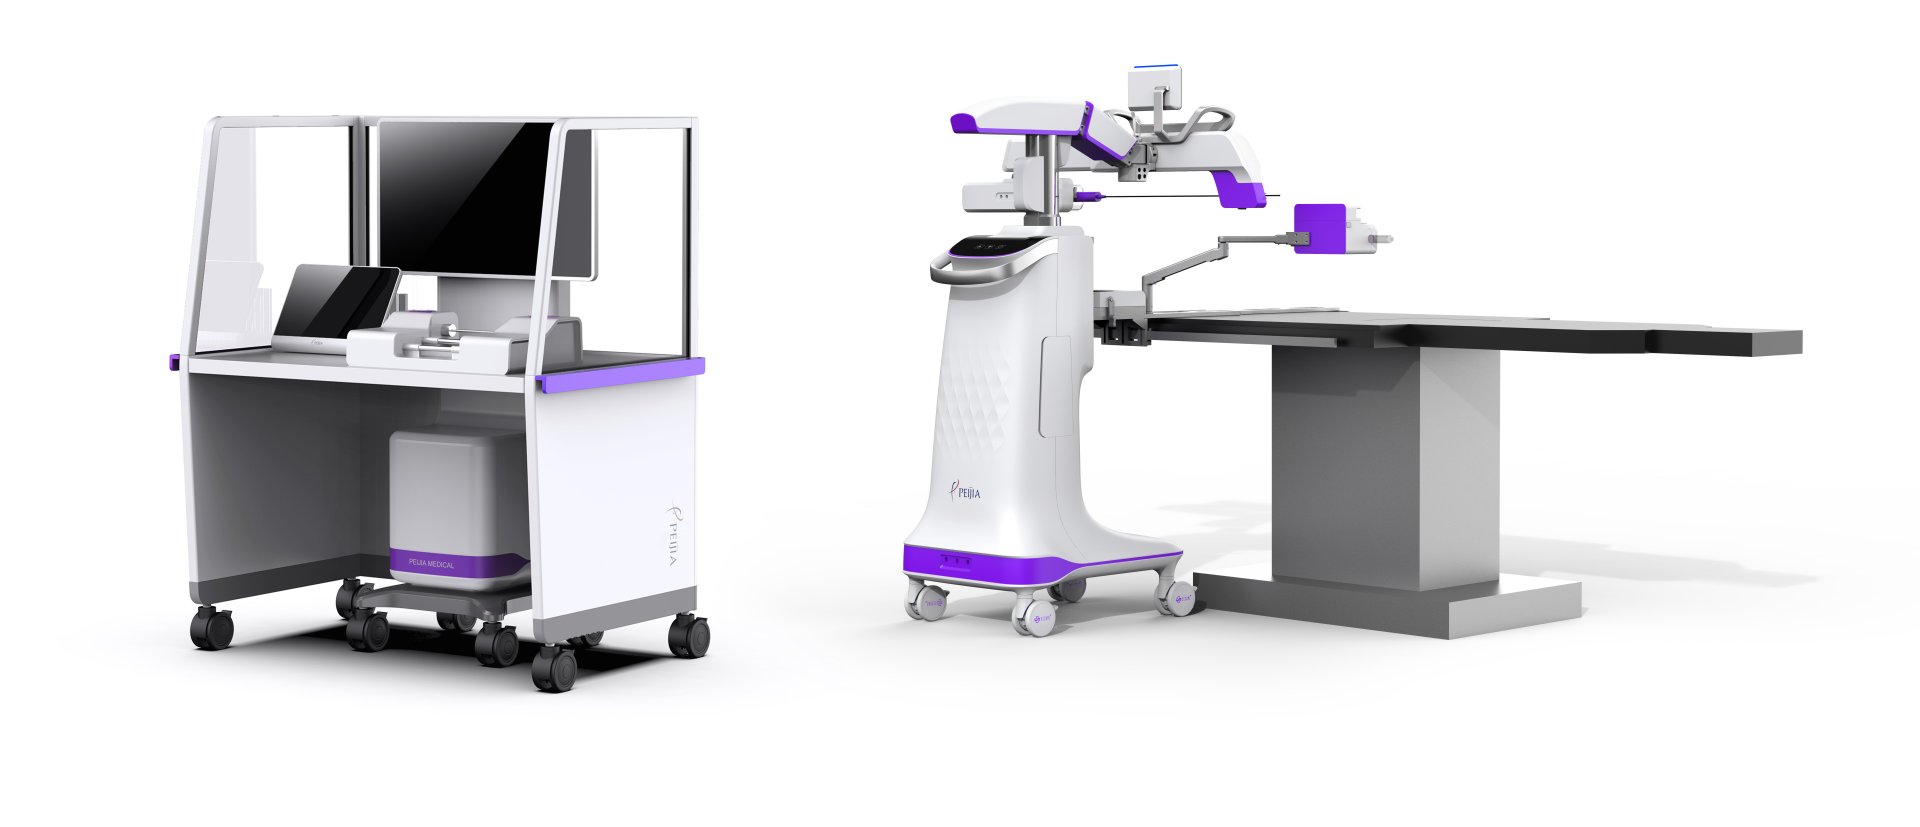
血管介入手术机器人这个品类,技术路线的差异往往在算法和力反馈上,但产品能不能真正被导管室接受,经常卡在更朴素的地方:它推不推得进去、耗材好不好换、出事的时候能不能一把接管、用一年之后还干不干净。
工业设计在这类产品上的位置,不是给技术方案做一件外壳,而是在技术方案定型之前,把房间、人、无菌边界和异常路径这几件事翻译成结构约束。 这也是我们在手术机器人工业设计项目里反复回到的起点:先问"它在现场怎么被使用",再问"它长什么样"。
好的医疗机器人设计,不是让人惊叹它有多先进,而是让术者在紧张的那三十秒里,仍然能凭手感把它交还给自己的双手。
Q1:血管介入手术机器人设计,和普通医疗设备设计[敏感词]的差别在哪?
差别在"人不在设备旁边"。普通设备的设计对象是操作它的人;血管介入机器人的操作者在几米之外的主控台,床旁是另一位助手。这意味着医疗机器人设计要同时为两个位置设计交互:主控台侧要给术者完整的力感与视觉反馈,床旁侧要给助手不依赖屏幕的装载与状态识别。两侧的界面逻辑如果没对齐,术中就会出现"台上以为装好了、台下以为没装"的信息断层。
Q2:这类床旁机器人,和腔镜手术机器人是一回事吗?
不是。腔镜手术机器人替代的是"手在体腔内操作",末端是器械腕,设计重点是臂展、关节自由度与穿刺器对接;血管介入机器人替代的是"手在体外递送导丝导管",末端是滚轮夹持与推送机构,设计重点是耗材兼容、装载效率与快速脱离。
手术机器人工业设计不能套用同一套形态逻辑——前者的约束是体腔入口位置,后者的约束是导管床旁那条窄通道。
Q3:找设计方做这类产品,容易被忽略的坑是什么?
容易忽略的是"无菌边界"和"异常路径"。前者决定耗材怎么装、罩布怎么套、接口往哪开;后者决定急停放哪、怎么脱离、断电了怎么办。这两件事如果在造型定稿之后才补,通常要重开模具。选医疗器械设计公司时可以直接问两个问题:无菌屏障的边界画在哪一层?紧急情况下手动接管需要几个动作?答不上来的,多半是按消费电子的思路在做医疗设备。
- IEC 60601-1 / GB 9706.1 系列:医用电气设备通用安全要求,含机械稳定性、移动式设备制动与倾覆
- IEC 60601-1-8:报警系统视觉信号与优先级
- IEC 62366-1:可用性工程,覆盖装载、状态识别与紧急操作
- IEC 60529:外壳防护等级(IP)
- YY 9706.102:医用电气设备电磁兼容要求
以上标准仅作为设计输入与验证方向的参考,具体适用条款与符合性判定由注册人依据产品注册资料确认。
石头智慧工业设计,立足深圳,专注医疗健康产品全链路设计,覆盖手术机器人、影像设备、体外诊断、生命科学仪器等品类。旗下众筑智能科技(东莞)专注医疗手板加工与小批量生产,可承接从外观设计、结构设计到样机验证的完整链路。
本文为原创内容,仅代表设计视角的分析与分享,未经授权请勿转载。
本文从工业设计、外观与结构设计维度展开,不涉及对任何产品技术性能、临床效果与适用范围的评价或承诺。文中涉及的装载步数、脱离动作、清洁耐受等表述,均为设计侧为提升可用性所设定的目标与验证方向,不构成对产品性能的承诺;产品的性能、安全与适用范围,以企业及注册资料载明的信息为准。设计方不代替企业作出判断。


